Startup AI vật lý đạt doanh thu thường niên 50 triệu USD sau 6 tháng, huy động thêm 47 triệu USD
Humyn Labs, startup chuyên thu thập dữ liệu từ hoạt động thực tế của con người để huấn luyện robot, vừa huy động thành công 47 triệu USD trong vòng gọi vốn Series A. Thành lập trong năm nay, công ty cho biết đã đạt doanh thu quy đổi theo năm (ARR) hơn 50 triệu USD chỉ sau sáu tháng hoạt động.
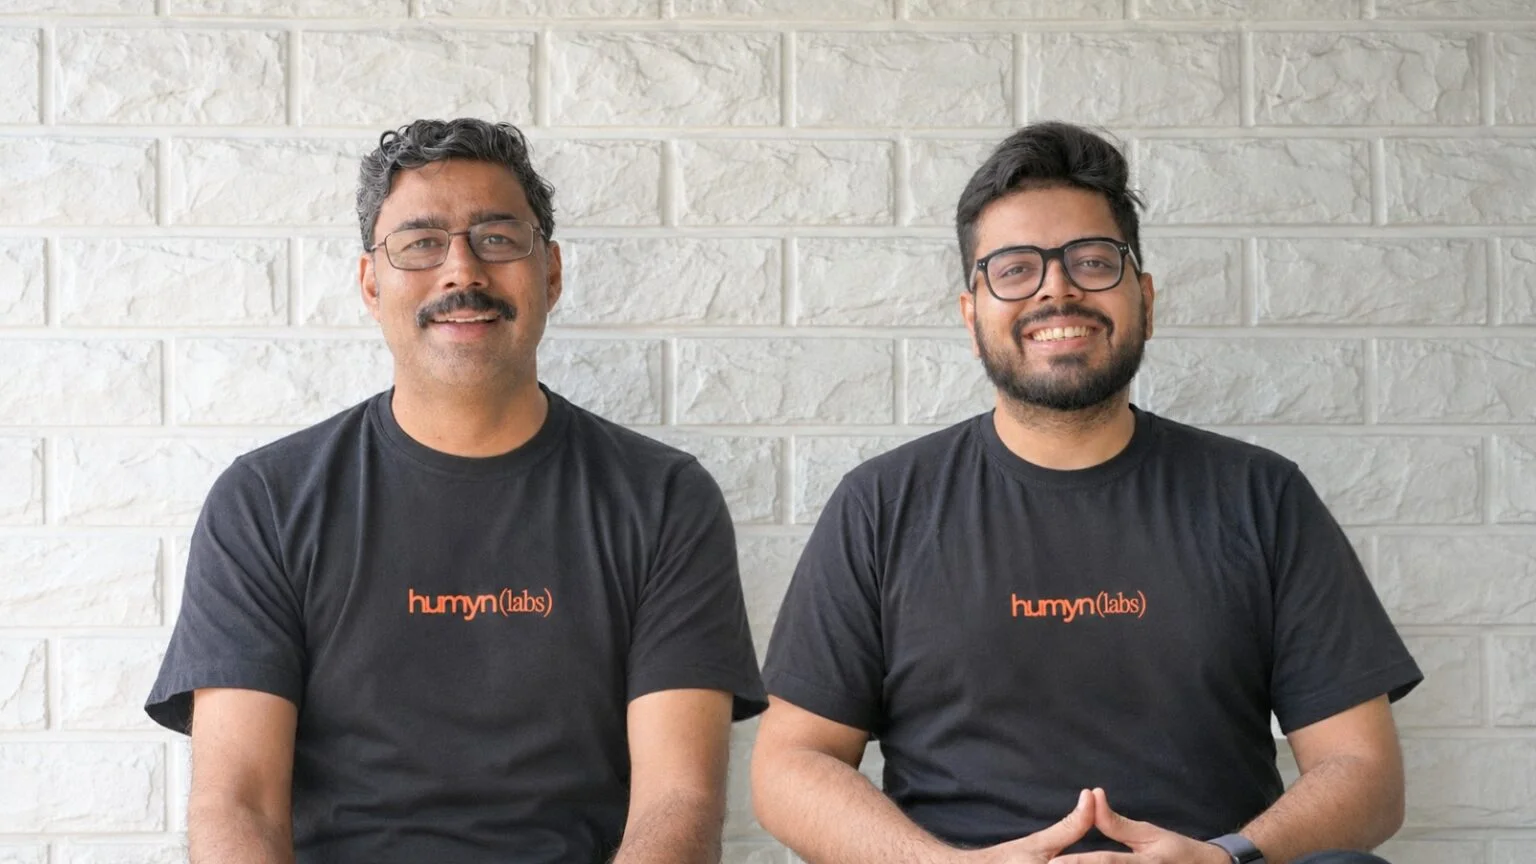
Theo đồng sáng lập Manish Agarwal, khách hàng của Humyn gồm các phòng nghiên cứu AI tiên tiến, doanh nghiệp phát triển robot hình người và các đơn vị xây dựng mô hình thế giới (world models), chủ yếu tại Mỹ, Anh và châu Âu.
Humyn đang cung cấp một loại dữ liệu mà hầu hết doanh nghiệp robot đều cần nhưng rất ít đơn vị sở hữu đủ.
Các mô hình ngôn ngữ lớn (LLM) có thể khai thác kho dữ liệu khổng lồ trên internet, tiếp cận hàng nghìn tỉ từ trong những câu văn tương đối hoàn chỉnh mà gần như không phải trả phí trực tiếp cho từng nội dung. Trong khi đó, robot không có nguồn dữ liệu tương đương để học cách thực hiện các thao tác vật lý.
Hiện chưa tồn tại một kho dữ liệu quy mô internet ghi lại đầy đủ cách con người gấp quần áo, tuốt vỏ dây điện, làm trứng bác hay phân loại linh kiện trên dây chuyền sản xuất. Đáng nói, phần lớn video hiện có trên mạng lại được quay từ góc nhìn không phù hợp, thiếu thông tin về chiều sâu không gian, vị trí bàn tay và chuyển động của người thực hiện.
“Robot không học nghề từ internet. Nó học từ những người đã làm công việc đó suốt 20 năm, ngay tại nơi công việc được thực hiện,” đồng sáng lập Ishank Gupta cho biết trong một tuyên bố.
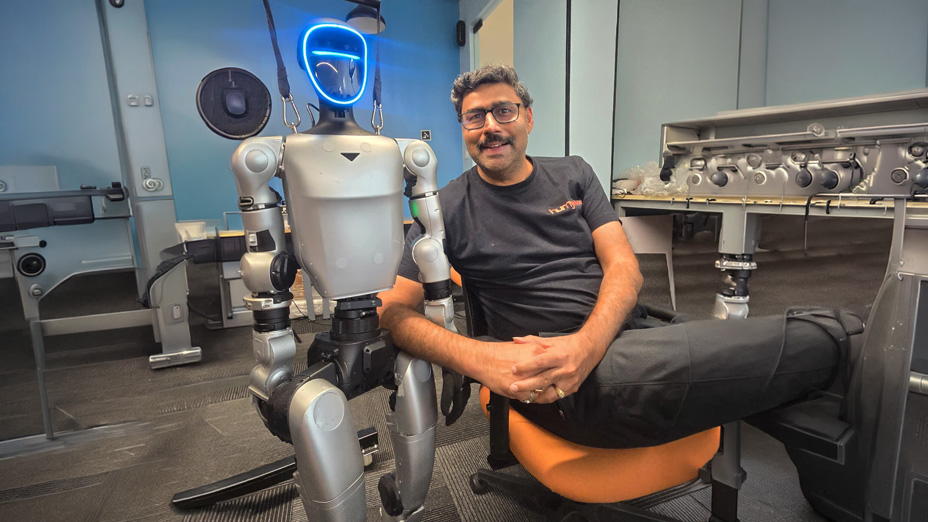
Để thu thập dữ liệu, Humyn trang bị camera nhỏ gọn gắn trên đầu người lao động tại các nhà máy, kho hàng, trang trại và hộ gia đình ở hơn 20 quốc gia, trong đó có Ấn Độ, Bangladesh và Hàn Quốc.
Thiết bị ghi hình do công ty tự phát triển, mang tên egoS1, sử dụng hệ thống camera kép với màn trập toàn cục (global shutter), góc nhìn rộng hơn 130 độ để bảo đảm bàn tay luôn nằm trong khung hình, cùng khả năng đồng bộ giữa camera và cảm biến chuyển động với độ chính xác một phần triệu giây.
Mỗi bản ghi sau đó được sàng lọc và bổ sung dữ liệu về chiều sâu, chuyển động đầu trong không gian ba chiều, vị trí 21 điểm trên bàn tay và mô tả từng bước thực hiện công việc. Toàn bộ dữ liệu được chuẩn hóa để các phòng nghiên cứu có thể gần như lập tức sử dụng trong quá trình huấn luyện robot.
Vòng gọi vốn mới gồm 26 triệu USD vốn cổ phần do Accel dẫn dắt và 21 triệu USD vốn vay mạo hiểm do Lighthouse Canton đứng đầu, với sự tham gia của Trifecta Capital.
Các nhà đầu tư góp vốn cổ phần còn có Prosus Ventures, BeeGlobal, Finserv Intelligence thông qua Bajaj Finance, Bajaj Alts AI Opportunities Fund, Dallas Venture Capital, Lighthouse Canton, Jump Trading và nhà đầu tư cá nhân Anita Pramoda, cựu giám đốc tài chính của Epic.
Khoản vốn mới được kỳ vọng giúp Humyn mở rộng hoạt động, vượt ra ngoài vai trò đơn thuần là nhà cung cấp dữ liệu.
Công ty dự kiến đầu tư xây dựng hạ tầng phục vụ việc thử nghiệm và chuẩn bị triển khai robot trong môi trường thực tế tại Brazil, Hàn Quốc và Ấn Độ; tiếp tục phát triển thiết bị ghi hình và hệ thống xử lý dữ liệu, đồng thời mở rộng đội ngũ tại San Francisco, London và Seoul.
Theo kế hoạch, Humyn sẽ hợp tác với các phòng nghiên cứu mô hình AI và đơn vị vận hành cơ sở sản xuất để đưa robot vào chính những địa điểm từng được sử dụng để thu thập dữ liệu.
Tại đây, hiệu quả làm việc của robot sẽ được đối chiếu với con người, những hạn chế được ghi nhận và đưa trở lại quá trình huấn luyện nhằm tiếp tục cải thiện mô hình.
Tuy nhiên, thị trường dữ liệu phục vụ AI vật lý đang ngày càng cạnh tranh. Objectways, Micro1, TaskUs cùng nhiều doanh nghiệp khác đều phát triển hệ thống thu thập và xử lý dữ liệu từ góc nhìn thứ nhất của con người.
Một số nhà sản xuất robot thậm chí cho rằng nhu cầu dữ liệu loại này có thể thấp hơn nhiều so với dự đoán. Đồng sáng lập Rhoda AI từng cho biết robot của công ty có thể học một công việc mới chỉ với khoảng 8–10 giờ dữ liệu huấn luyện.
Dù vậy, Agarwal vẫn đặt mục tiêu tăng trưởng đầy tham vọng.
“Trước cơ hội thị trường hạ tầng dữ liệu trị giá 10 tỉ USD đang hình thành, chúng tôi đặt mục tiêu xây dựng doanh nghiệp đạt doanh thu thường niên 1 tỉ USD và trở thành một trong những đơn vị dẫn đầu toàn cầu trong lĩnh vực này,” ông nói.
Dưới đây là nội dung cuộc phỏng vấn giữa Forbes và Humyn.
Biến kỹ năng của con người thành dữ liệu huấn luyện robot
John Koetsier: Humyn ghi nhận kỹ năng của con người và chuyển đổi thành dữ liệu huấn luyện robot như thế nào?
Manish Agarwal: Chúng tôi ghi hình những người lao động thực sự đang làm công việc hằng ngày của họ, từ chính góc nhìn của người thực hiện, tại nhà máy, xưởng sản xuất, trang trại và hộ gia đình. Không có diễn viên, cũng không có kịch bản dựng sẵn.
Mỗi bản ghi trải qua ba công đoạn:
- Kiểm tra chất lượng: Hệ thống tự động loại bỏ video bị nhòe, thiếu sáng, đứng hình, che khuất hoặc không ghi nhận hoạt động tương tác thực tế giữa bàn tay và đồ vật.
- Gắn nhãn dữ liệu: Bổ sung thông tin về chiều sâu, chuyển động đầu trong không gian ba chiều, vị trí 21 điểm trên bàn tay và mô tả từng bước thực hiện công việc.
- Chuẩn hóa và bàn giao: Dữ liệu được đồng bộ theo thời gian và chuyển sang định dạng phù hợp để các phòng nghiên cứu có thể trực tiếp sử dụng trong huấn luyện mô hình.
Video thô là chưa đủ. Để học một công việc từ video, robot cần biết bàn tay ở đâu, đầu người thực hiện chuyển động như thế nào và mục đích của từng thao tác là gì.
John Koetsier: Thiết bị ghi hình của Humyn có cấu tạo ra sao và có thể đo lường những thông tin gì?
Manish Agarwal: Đó là một chiếc camera nhỏ gọn đeo trên đầu, được thiết kế để người lao động có thể làm việc tự nhiên đến mức gần như quên rằng mình đang mang thiết bị.
Chúng tôi sử dụng hệ thống một camera để thu thập dữ liệu trên quy mô lớn và hệ thống camera kép kết hợp cảm biến chuyển động khi cần độ chính xác cao. Thiết bị Humyn egoS1 do chúng tôi phát triển được thiết kế nhằm khắc phục những hạn chế thường gặp của hệ thống ghi hình đeo trên đầu, gồm:
- Đồng bộ camera và cảm biến quán tính (IMU) với độ chính xác một phần triệu giây, cho phép loại bỏ ảnh hưởng của chuyển động đầu theo từng khung hình.
- Camera kép độ phân giải 1080p, tốc độ 30 khung hình/giây, sử dụng màn trập toàn cục, giúp tránh hiện tượng biến dạng hình ảnh khi chuyển động.
- Góc nhìn rộng hơn 130 độ, bảo đảm bàn tay người thực hiện luôn nằm trong khung hình.
- Camera kép và cảm biến quán tính được lắp cố định trên cùng một bo mạch, giúp duy trì độ chính xác sau hiệu chuẩn.
- Thiết kế tản nhiệt cho phép duy trì tốc độ ghi hình 30 khung hình/giây trong suốt thời gian sử dụng.
Thiết bị ghi nhận video góc rộng từ góc nhìn người thực hiện, dữ liệu chiều sâu có đơn vị đo thực tế, chuyển động đầu được tổng hợp từ nhiều cảm biến và chuyển động ba chiều của bàn tay, ngón tay. Mỗi camera đều được hiệu chuẩn lại hằng tháng và mỗi khi triển khai tại địa điểm mới.
Vì sao video và môi trường mô phỏng chưa đủ để huấn luyện robot?
John Koetsier: Vì sao không thể chỉ sử dụng video và môi trường mô phỏng?
Manish Agarwal: Mỗi phương pháp chỉ giải quyết được một phần vấn đề.
Video trên internet rất phong phú nhưng thường được quay từ góc nhìn không phù hợp, thiếu dữ liệu chiều sâu, chuyển động bàn tay và các thông số đo lường chuyển động.
Môi trường mô phỏng rất hiệu quả trong việc huấn luyện robot đi lại và định hướng, nhưng gặp nhiều khó khăn khi tái hiện những vật liệu và đồ vật phức tạp như vải, dây cáp, thực phẩm hoặc các bề mặt trơn trượt. Hơn nữa, mô phỏng chỉ bao gồm những tình huống mà con người đã chủ động xây dựng.
Điều khiển robot từ xa (teleoperation) cho phép thu thập dữ liệu chính xác, nhưng quá trình này chậm, tốn kém và chủ yếu giới hạn trong phòng thí nghiệm.
Dữ liệu từ góc nhìn thứ nhất của con người có thể ghi nhận sự đa dạng và những tình huống phức tạp trong môi trường làm việc thực tế ở quy mô mà các phương pháp còn lại khó đạt được. Phần lớn phòng nghiên cứu đều kết hợp cả ba phương pháp.
John Koetsier: Humyn đã đạt doanh thu thường niên quy đổi 50 triệu USD chỉ sau sáu tháng hoạt động. Khách hàng của công ty là những ai?
Manish Agarwal: Khách hàng của chúng tôi là các phòng nghiên cứu AI tiên tiến và robot đang phát triển mô hình thị giác – ngôn ngữ – hành động (Vision-Language-Action models – VLA), mô hình dự đoán hành động trong thế giới thực (world action models) và mô hình thế giới (world models).
Hiện nay, chúng tôi cung cấp dữ liệu giúp AI hiểu được hành động của con người: những cảnh quay thực tế về con người đang làm việc, được chuyển thành dữ liệu máy có thể xử lý, bao gồm thông tin về hình ảnh, xúc giác, chuyển động và âm thanh.
Dữ liệu bao phủ nhiều nhóm người, công việc, môi trường và nền văn hóa tại hơn 20 quốc gia, từ hộ gia đình, nhà máy đến các cơ sở thương mại. Phần lớn khách hàng của chúng tôi ở Mỹ, Anh và châu Âu.
Chúng tôi đang tiến tới hoạt động thử nghiệm robot trong môi trường triển khai thực tế, đo lường tần suất robot gặp lỗi để các phòng nghiên cứu có thể xác định những điểm yếu của mô hình trước khi đưa sản phẩm ra thị trường.
Chúng tôi không công bố danh tính khách hàng theo đề nghị của họ.
John Koetsier: Robot cần bao nhiêu dữ liệu trình diễn từ con người để thành thạo một công việc mới?
Manish Agarwal: Điều đó phụ thuộc vào những gì robot đã được học trước đó.
Nếu đã trải qua quá trình tiền huấn luyện trên dữ liệu đủ rộng, robot có thể học một công việc mới với phạm vi hẹp chỉ từ một số ít ví dụ được lựa chọn phù hợp.
Phần tốn kém nhất nằm ở quá trình xây dựng năng lực nền tảng, vốn đòi hỏi khối lượng dữ liệu khổng lồ và đa dạng về con người, địa điểm và đồ vật. Sự đa dạng của dữ liệu quan trọng hơn tổng số giờ ghi hình.
Một nghìn giờ dữ liệu từ một căn bếp có thể mang lại ít giá trị huấn luyện hơn một trăm giờ dữ liệu thu thập từ năm mươi căn bếp khác nhau.
Rào cản lớn nhất đối với robot hình người không còn nằm ở phần cứng
John Koetsier: Đâu là trở ngại lớn nhất đối với việc triển khai robot hình người trên quy mô lớn?
Manish Agarwal: Độ tin cậy khi hoạt động bên ngoài phòng thí nghiệm.
Một robot thực hiện thành công tám trong mười lần thử nghiệm có thể tạo ra màn trình diễn rất ấn tượng, nhưng sẽ là một nhân viên kém hiệu quả nếu được đưa vào làm việc thực tế.
Khoảng cách giữa hai môi trường nằm ở vô số tình huống ít gặp nhưng khó xử lý: đồ vật có hình dạng bất thường, điều kiện ánh sáng kém, không gian bừa bộn, công việc bị gián đoạn hoặc robot phải tự khắc phục sai sót.
Đây chủ yếu là vấn đề dữ liệu. Phần cứng đang được cải thiện rất nhanh và các mô hình AI đã có năng lực đáng kể. Điều còn thiếu là dữ liệu thực tế bao quát những tình huống khó, cùng phương pháp đo lường tần suất robot thất bại khi hoạt động bên ngoài phòng thí nghiệm.
Đó chính là vòng phản hồi mà chúng tôi đang xây dựng: ghi nhận tỷ lệ lỗi trong môi trường thực tế, theo dõi và đưa kết quả trở lại quá trình huấn luyện.
John Koetsier: Cảm ơn ông đã dành thời gian trao đổi.
__
Biên dịch: Forbes Việt Nam
Xem thêm


4 năm trước
Quỹ đầu tư mạo hiểm Lightspeed mở rộng ở châu Âu
1 năm trước
Nắm bắt cơ hội giữa “rừng” nhiễu loạn
2 năm trước
Mối băn khoăn lớn nhất về AI